Sommaire
- Quelle différence fondamentale oppose moteur synchrone et asynchrone ?
- Comment fonctionne le moteur asynchrone et quel rôle joue le glissement ?
- Comment fonctionne le moteur synchrone et comment démarre-t-il ?
- Quelles différences de vitesse, rendement et coût entre les deux moteurs ?
- Quels avantages et inconvénients présente le moteur asynchrone ?
- Quels avantages et inconvénients présente le moteur synchrone ?
- Dans quelles applications employer moteur synchrone ou asynchrone ?
- Quels critères retenir pour choisir entre moteur synchrone et asynchrone ?
- FAQ : moteur synchrone ou asynchrone
Cet article vous plaît ?
Partagez-le !
Sommaire
- Quelle différence fondamentale oppose moteur synchrone et asynchrone ?
- Comment fonctionne le moteur asynchrone et quel rôle joue le glissement ?
- Comment fonctionne le moteur synchrone et comment démarre-t-il ?
- Quelles différences de vitesse, rendement et coût entre les deux moteurs ?
- Quels avantages et inconvénients présente le moteur asynchrone ?
- Quels avantages et inconvénients présente le moteur synchrone ?
- Dans quelles applications employer moteur synchrone ou asynchrone ?
- Quels critères retenir pour choisir entre moteur synchrone et asynchrone ?
- FAQ : moteur synchrone ou asynchrone
Temps de lecture estimé : 10min
💡 L'essentiel à retenir :
- La différence entre moteur synchrone et asynchrone tient à la vitesse du rotor : l'asynchrone tourne toujours légèrement plus lentement que le champ magnétique, avec un glissement d'environ 2 à 5 %, tandis que le synchrone tourne exactement à la vitesse de synchronisme.
- Le moteur asynchrone équipe environ 80 % des applications industrielles (pompes, ventilateurs, convoyeurs, compresseurs) grâce à son démarrage direct sur le réseau, sa robustesse et un coût d'achat moins élevé.
- Le moteur synchrone atteint les classes de rendement IE4 et IE5, avec une réduction de pertes d'environ 20 % par niveau de classe, et peut corriger le facteur de puissance de l'installation par surexcitation.
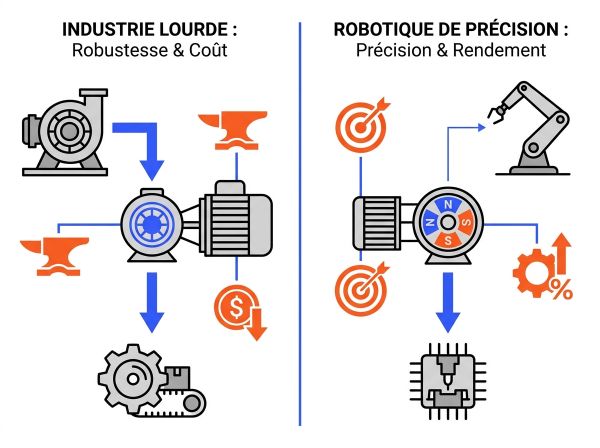
- Un moteur synchrone s'impose lorsqu'une vitesse rigoureusement constante est requise : machines-outils CNC, robotique, servomoteurs, compresseurs à vitesse fixe.
- Le démarrage direct sur le réseau favorise l'asynchrone ; le synchrone exige presque toujours un variateur de fréquence, ce qui augmente le coût d'installation.
- Pour un fonctionnement continu à forte puissance, le surcoût du synchrone s'amortit par les économies d'énergie ; pour un usage général à coût maîtrisé, l'asynchrone reste le choix le plus adapté.
Choisir entre un moteur synchrone et un moteur asynchrone engage des compromis techniques et économiques concrets. Le moteur asynchrone présente un coût d'achat moins élevé et un démarrage direct sur le réseau, ce qui en fait le standard dans la grande majorité des installations de moteurs à courant alternatif. Le moteur synchrone, plus coûteux à l'achat, compense par un rendement supérieur et une vitesse parfaitement constante, des atouts décisifs pour les applications à forte puissance ou à haute précision. Cet article passe en revue le fonctionnement de chaque technologie, les différences chiffrées, les avantages et inconvénients respectifs, les domaines d'application et les critères de choix.
Obtenez un devis pour un moteur à courant alternatif
Quelle différence fondamentale oppose moteur synchrone et asynchrone ?
La différence entre moteur synchrone et asynchrone se joue entièrement sur la relation de vitesse entre le rotor et le champ magnétique tournant produit par le stator. Cette relation détermine le comportement en charge, le rendement, les conditions de démarrage et, in fine, le coût d'exploitation.
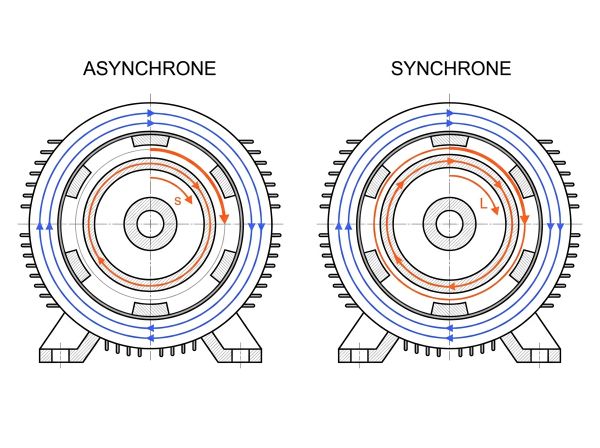
Le glissement de vitesse, propre au moteur asynchrone
Dans un moteur asynchrone, le rotor tourne toujours moins vite que le champ magnétique tournant. Cet écart, appelé glissement, est indispensable : sans lui, aucun courant ne serait induit dans le rotor, et aucun couple ne serait produit. En charge nominale, le glissement se situe entre 2 et 5 %. Un moteur à 4 pôles alimenté en 50 Hz affiche une vitesse théorique de 1500 tr/min, mais tourne en réalité vers 1450 tr/min sous charge. Le glissement est maximal au démarrage, puis diminue à mesure que le rotor accélère, avant d'augmenter à nouveau lorsque la charge croît.
La vitesse de synchronisme, constante du moteur synchrone
Dans un moteur synchrone, le rotor se verrouille sur le champ tournant et tourne exactement à la vitesse de synchronisme, quelle que soit la charge. Cette vitesse se calcule selon la formule n = 60f/p, où f est la fréquence d'alimentation et p le nombre de paires de pôles. Pour un moteur à 4 pôles à 50 Hz, la vitesse est rigoureusement de 1500 tr/min, sans écart possible. Cette constance s'applique tant que le couple maximal n'est pas dépassé. Au-delà, le moteur perd le synchronisme et s'arrête brutalement : c'est le décrochage.
Vous êtes fournisseur de moteur à courant alternatif ?
Recevez des demandes de devis qualifiées de pros en recherche active.
Des milliers de demandes chaque mois. Zéro prospection à froid.
Recevoir des leads

Comment fonctionne le moteur asynchrone et quel rôle joue le glissement ?
Le moteur asynchrone triphasé convertit l'énergie électrique en énergie mécanique par induction électromagnétique. Le stator, composé de trois enroulements décalés de 120°, génère un champ magnétique tournant qui induit des courants dans le rotor. C'est la combinaison de ces courants induits et du champ statorique qui produit le couple de rotation.
Le rotor à cage d'écureuil et le champ tournant
Le rotor le plus répandu est le rotor à cage d'écureuil : des barres conductrices court-circuitées, sans alimentation électrique externe. Sa construction simple explique la robustesse du moteur asynchrone et son faible besoin de maintenance. Les composants essentiels du stator :
- Trois enroulements décalés de 120° qui génèrent le champ tournant.
- Des tôles magnétiques empilées qui canalisent le flux.
- Un carter en aluminium ou en fonte selon la puissance et l'environnement.
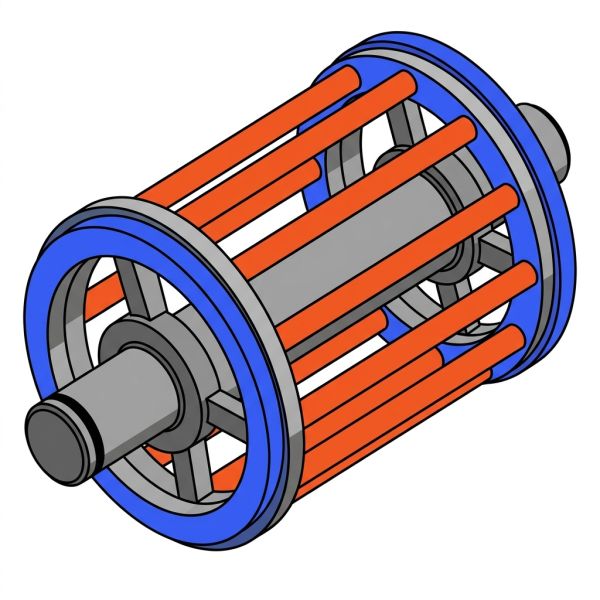
Une variante existe : le rotor bobiné, équipé de bagues et balais, utilisé pour les démarrages progressifs ou les applications nécessitant un réglage de la vitesse par rhéostat rotorique.
Le démarrage direct et la vitesse en charge
Le moteur asynchrone triphasé démarre directement sur le réseau. Au démarrage, le glissement est de 100 % et le courant d'appel peut atteindre 5 à 8 fois le courant nominal. Ce courant élevé nécessite des protections adaptées (disjoncteur moteur, démarreur progressif). Un variateur de fréquence limite ce pic et permet de contrôler la vitesse sur une large plage, réduisant l'écart de rendement avec le moteur synchrone.
Les classes de rendement énergétique IE2 à IE4
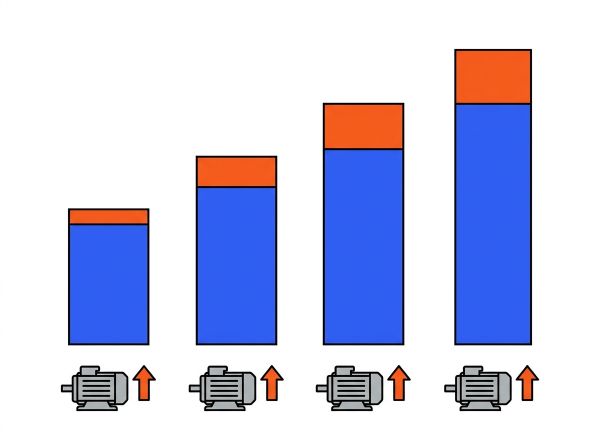
Les classes IE traduisent les pertes des moteurs électriques. La classe IE3 est obligatoire en Europe depuis le 1er juillet 2021 pour les moteurs de 0,75 à 1000 kW alimentés directement sur le réseau. Depuis le 1er juillet 2023, la classe IE4 est requise pour les moteurs triphasés de 75 à 200 kW, 2 à 6 pôles. Les rendements varient significativement selon la puissance et la classe :
| Puissance | IE2 | IE3 | IE4 |
|---|---|---|---|
| 1,1 kW | 81 % | 84 % | 86 % |
| 5,5 kW | 89 % | 91 % | 93 % |
| 22 kW | 92 % | 94 % | 96 % |
| 110 kW | 94,5 % | 96 % | 97,5 % |
| Puissance : 1,1 kW | |
|---|---|
| IE2 | 81 % |
| IE3 | 84 % |
| IE4 | 86 % |
| Puissance : 5,5 kW | |
|---|---|
| IE2 | 89 % |
| IE3 | 91 % |
| IE4 | 93 % |
| Puissance : 22 kW | |
|---|---|
| IE2 | 92 % |
| IE3 | 94 % |
| IE4 | 96 % |
| Puissance : 110 kW | |
|---|---|
| IE2 | 94,5 % |
| IE3 | 96 % |
| IE4 | 97,5 % |
Comment fonctionne le moteur synchrone et comment démarre-t-il ?
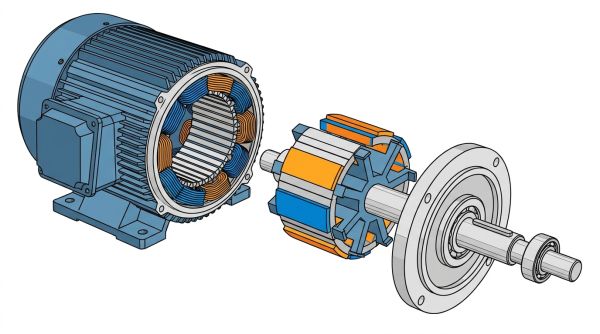
Le moteur synchrone produit son propre champ magnétique rotorique, soit par des aimants permanents, soit par un enroulement alimenté en courant continu. Ce champ s'accroche au champ statorique tournant, et le rotor tourne exactement à la même vitesse, sans glissement.
Les trois technologies de rotor du moteur synchrone
Les moteurs synchrones se déclinent selon trois principes rotoriques :
- Moteur synchrone à aimants permanents (PMSM) : haut rendement, compacité, contrôle précis. Les aimants en néodyme-fer-bore sont coûteux et présentent un risque de démagnétisation au-delà de leur température limite.
- Moteur à réluctance synchrone : sans aimants, moins coûteux à produire. Il exige un courant de phase plus élevé et un entrefer très faible, inférieur à 0,8 mm, ce qui rend la fabrication plus exigeante.
- Moteur à excitation séparée (rotor bobiné) : le courant d'excitation continu permet de régler le champ rotorique avec précision. Ce réglage autorise la correction du facteur de puissance, mais le système de balais et bagues ajoute une contrainte de maintenance.
Le démarrage piloté par un variateur de fréquence
Le démarrage direct d'un moteur synchrone sur le réseau est généralement impossible. Le rotor doit être amené progressivement à la vitesse de synchronisme avant de se verrouiller sur le champ tournant. Le variateur de fréquence accomplit cette montée en vitesse en contrôlant la fréquence d'alimentation, puis maintient le rotor en synchronisme. Ce variateur représente un coût d'installation supplémentaire, mais il apporte un contrôle précis de la vitesse et de la position angulaire.
Le risque de décrochage et le couple maximal
Si la charge appliquée dépasse le couple maximal du moteur synchrone, le rotor perd le synchronisme et le moteur s'arrête. Ce comportement diffère de celui du moteur asynchrone, qui tolère les surcharges temporaires en augmentant simplement le glissement. Le décrochage impose un dimensionnement rigoureux du moteur synchrone en tenant compte des pics de couple de l'application.
Quelles différences de vitesse, rendement et coût entre les deux moteurs ?
Le comparatif technique de vitesse, couple et rendement
Le tableau ci-dessous synthétise les principales caractéristiques des deux technologies pour une application industrielle standard :
| Critère | Moteur asynchrone | Moteur synchrone |
|---|---|---|
| Vitesse en charge | Variable, diminue avec la charge (glissement 2 à 5 %) | Constante, indépendante de la charge |
| Glissement | Présent et nécessaire | Absent |
| Rendement maximal atteignable | IE3 (courant), IE4 en progression | IE4, IE5, voire IE6 expérimental |
| Facteur de puissance | Dépend de la charge, peu réglable | Réglable par l'excitation (unitaire ou capacitif) |
| Démarrage | Direct sur le réseau (courant d'appel élevé) | Variateur de fréquence nécessaire |
| Maintenance | Très faible (roulements) | Potentiellement plus exigeante (balais, bagues, électronique) |
| Coût initial | Moins élevé | Plus élevé (aimants, variateur, électronique) |
| Tolérance aux surcharges | Bonne | Limitée (risque de décrochage) |
Le tableau accompagne les analyses de chaque section, mais le rendement mérite une précision : passer de IE3 à IE4 réduit les pertes de 10 à 24 %, et passer de IE4 à IE5 réduit les pertes d'environ 20 % supplémentaires.
Le coût d'achat et le coût total de possession
Le moteur asynchrone affiche un coût d'achat initial moins élevé : sa construction simple, sans aimants ni électronique embarquée, limite le prix unitaire. Le moteur synchrone exige un investissement plus élevé, imputable aux composantes suivantes :
- Le coût des aimants permanents (néodyme-fer-bore) ou du système d'excitation.
- L'électronique de contrôle et le variateur de fréquence, indispensable au démarrage.
- La mise en service plus précise et les compétences techniques requises.
Quels avantages et inconvénients présente le moteur asynchrone ?
La robustesse, la simplicité et la faible maintenance
Le moteur asynchrone à cage d'écureuil ne comporte ni balais, ni aimants, ni alimentation externe du rotor. L'entretien se limite essentiellement aux roulements. Comprendre le fonctionnement de ce type de moteur électrique permet de mieux saisir ses principaux atouts :
- Construction simple et robuste, résistante aux environnements difficiles (poussière, vibrations, humidité).
- Démarrage direct sur le réseau sans dispositif supplémentaire.
- Coût d'achat moins élevé et large disponibilité sur le marché.
- Bonne tolérance aux surcharges temporaires sans risque d'arrêt brutal.
- Représente environ 80 % des moteurs installés dans l'industrie mondiale.
Les limites de vitesse et de rendement
Le glissement moteur asynchrone entraîne une vitesse non parfaitement constante : elle diminue lorsque la charge augmente. Le facteur de puissance se dégrade à faible charge, ce qui peut générer des pénalités sur la facture d'électricité ou nécessiter une compensation par batteries de condensateurs. Le courant de démarrage élevé impose des protections adaptées. Un variateur de fréquence réduit ces inconvénients et rapproche le rendement de celui d'un moteur synchrone sur certaines plages de fonctionnement, sans toutefois l'égaler à pleine charge et à vitesse fixe.
Quels avantages et inconvénients présente le moteur synchrone ?
Rendement élevé et correction du facteur de puissance
Le rendement moteur synchrone surpasse celui de l'asynchrone à pleine charge et à vitesse fixe. Les moteurs synchrones à aimants permanents atteignent les classes IE4 et IE5, avec une réduction des pertes d'environ 20 % par niveau de classe par rapport au précédent. Un moteur de 22 kW en IE4 affiche un rendement de 96 % contre 94 % en IE3, soit une économie tangible sur un fonctionnement annuel de plusieurs milliers d'heures.
L'avantage sur le facteur de puissance est propre aux moteurs synchrones à excitation réglable. En surexcitant l'enroulement rotorique, le moteur fournit de la puissance réactive au réseau, ce qui améliore le cos φ de l'installation. Cette correction réduit les pertes en ligne, soulage les câbles et transformateurs, et supprime ou réduit les pénalités contractuelles liées à la puissance réactive excessive.
L'avantage sur le facteur de puissance est propre aux moteurs synchrones à excitation réglable. En surexcitant l'enroulement rotorique, le moteur fournit de la puissance réactive au réseau, ce qui améliore le cos φ de l'installation. Cette correction réduit les pertes en ligne, soulage les câbles et transformateurs, et supprime ou réduit les pénalités contractuelles liées à la puissance réactive excessive.
Le coût, la complexité et le risque de décrochage
Les inconvénients du moteur synchrone sont réels et doivent être anticipés :
- Coût d'achat et d'installation supérieurs, lié aux aimants permanents, à l'électronique de contrôle et au variateur de fréquence.
- Démarrage complexe : le variateur est indispensable pour amener le rotor à la vitesse de synchronisme.
- Maintenance plus exigeante pour les rotors bobinés (balais et bagues collectrices).
- Risque de décrochage en cas de surcharge dépassant le couple maximal : arrêt brutal sans tolérance aux transitoires.
- Sensibilité thermique des aimants permanents : une température excessive peut provoquer la démagnétisation partielle ou totale.
Dans quelles applications employer moteur synchrone ou asynchrone ?
Les applications industrielles du moteur asynchrone
Le moteur asynchrone convient à la grande majorité des usages industriels où robustesse, faible coût et simplicité priment sur la précision de vitesse :
- Pompes centrifuges et volumétriques pour l'eau, les fluides industriels et les effluents.
- Ventilateurs et centrales de traitement d'air en CVC.
- Convoyeurs de matériaux, lignes d'emballage et systèmes de manutention.
- Compresseurs d'air industriels et systèmes de surpression.
- Agitateurs, broyeurs, concasseurs et malaxeurs en industrie chimique, minière et agroalimentaire.
- Machines-outils standard, presses, extrudeuses et systèmes de levage.
Les applications industrielles du moteur synchrone
Le moteur synchrone se justifie lorsque la vitesse constante, la précision ou le rendement énergétique élevé compensent le surcoût :
- Machines-outils CNC et centres d'usinage à positionnement précis.
- Robotique industrielle et systèmes de positionnement multi-axes.
- Servomoteurs pour l'automatisation et le contrôle de mouvement.
- Compresseurs à vitesse fixe dans les industries chimique et pétrolière.
- Centrales électriques et alternateurs de production d'énergie.
- Machines à papier, laminoirs et lignes de production à débit rigoureux.
- Véhicules électriques et applications de traction à haute performance (moteurs PMSM).
- Installations nécessitant une correction du facteur de puissance (compensateur synchrone).
Quels critères retenir pour choisir entre moteur synchrone et asynchrone ?
Les critères techniques : vitesse, couple et démarrage
Le premier critère est la précision de vitesse requise par l'application :
- Une vitesse rigoureusement constante impose le moteur synchrone.
- Une vitesse contrôlée mais non absolument fixe permet d'utiliser un moteur asynchrone associé à un variateur de fréquence.
- Un démarrage direct sur le réseau, sans variateur, oriente vers l'asynchrone.
- Un couple de démarrage élevé et fréquent favorise l'asynchrone, plus tolérant aux transitoires.
- Le risque de surcharges temporaires disqualifie le synchrone sans surveillance appropriée de la charge.
Les critères économiques : coût et rendement énergétique
La réglementation impose la classe IE3 minimum pour tout moteur triphasé neuf entre 0,75 kW et 1 MW depuis 2021 ; la classe IE4 est obligatoire depuis 2023 pour les 75 à 200 kW. Sur le plan économique :
- L'asynchrone affiche un coût d'achat initial moins élevé, sans variateur obligatoire.
- Le synchrone génère des économies d'énergie sur la durée, justifiant son surcoût pour les applications à fonctionnement continu et forte puissance.
- La correction du facteur de puissance par le moteur synchrone réduit les pénalités contractuelles et allège les infrastructures électriques.
- Le coût total de possession sur 15 à 20 ans intègre plus de 90 % de coûts énergétiques : c'est ce ratio qui détermine la pertinence du choix synchrone.
La recommandation pratique par type d'application
Le choix moteur électrique industriel se résume à quelques règles de décision :
- Pompes, ventilateurs, convoyeurs, compresseurs à vitesse variable, environnements difficiles : moteur asynchrone avec classe IE3 ou IE4.
- Machines CNC, robotique, servomoteurs, compresseurs à vitesse fixe, applications à haute précision : moteur synchrone à aimants permanents avec variateur de fréquence.
- Grandes installations industrielles avec puissance réactive à corriger : moteur synchrone à excitation séparée, éventuellement en compensateur synchrone.
- Budget d'investissement limité, maintenance réduite au minimum, environnement agressif : moteur asynchrone robuste en fonte, classe IE3.
- Fonctionnement continu à forte puissance avec objectif de rendement maximal : moteur synchrone IE4 ou IE5, avec analyse du retour sur investissement énergétique.
FAQ : moteur synchrone ou asynchrone
Quelle est la différence entre moteur synchrone et asynchrone ?
La différence moteur synchrone et asynchrone tient à la vitesse du rotor par rapport au champ magnétique tournant. Le moteur asynchrone tourne toujours légèrement moins vite que ce champ, avec un glissement de 2 à 5 % : un moteur à 4 pôles à 50 Hz tourne vers 1450 tr/min au lieu de 1500 tr/min. Le moteur synchrone tourne exactement à la vitesse de synchronisme, soit 1500 tr/min pour la même configuration, sans aucun glissement.
Quel moteur offre le meilleur rendement énergétique ?
Le moteur synchrone offre le meilleur rendement, notamment les variantes à aimants permanents qui atteignent les classes IE4 et IE5, avec des pertes réduites d'environ 20 % par niveau de classe par rapport au précédent. Un moteur asynchrone associé à un variateur de fréquence peut réduire cet écart sur certaines plages de fonctionnement, mais le moteur synchrone conserve l'avantage à pleine charge et à vitesse fixe.
Un moteur synchrone peut-il démarrer directement sur le réseau ?
Le démarrage direct sur le réseau est généralement impossible pour un moteur synchrone. Le rotor doit être progressivement amené à la vitesse de synchronisme avant de se verrouiller sur le champ tournant, ce qui nécessite un variateur de fréquence. À l'inverse, le moteur asynchrone démarre directement sur le réseau, avec un courant d'appel élevé qui peut être limité par un démarreur progressif ou un variateur si la situation l'exige.
Notre gamme de moteur à courant alternatif les plus populaires sur hellopro.fr

 Moteur multifixations 34W 400V - en boite individuelle
Prix sur demande
Envoyer un message


Prix sur demande
Envoyer un message
 Moteur electrique elco 1bt 25-30-1v no-xnw
108.6 € HT
Envoyer un message


