Sommaire
- Quels sont les composants d'un moteur à courant alternatif ?
- Comment le champ magnétique tournant crée-t-il le couple ?
- Comment fonctionne un moteur asynchrone à induction ?
- Comment fonctionne un moteur synchrone en pratique ?
- Comment un variateur de fréquence contrôle-t-il la vitesse ?
- Quels usages industriels et critères de choix orienter ?
- FAQ sur le fonctionnement d'un moteur AC
Cet article vous plaît ?
Partagez-le !
Sommaire
- Quels sont les composants d'un moteur à courant alternatif ?
- Comment le champ magnétique tournant crée-t-il le couple ?
- Comment fonctionne un moteur asynchrone à induction ?
- Comment fonctionne un moteur synchrone en pratique ?
- Comment un variateur de fréquence contrôle-t-il la vitesse ?
- Quels usages industriels et critères de choix orienter ?
- FAQ sur le fonctionnement d'un moteur AC
Temps de lecture estimé : 10min
💡 L'essentiel à retenir :
- Le fonctionnement d'un moteur à courant alternatif repose sur la conversion d'énergie électrique en mouvement mécanique grâce à l'interaction entre un champ magnétique tournant et le rotor.
- Les moteurs asynchrones à cage d'écureuil sont les plus répandus en industrie : robustes, peu coûteux et faciles à entretenir, ils équipent pompes, ventilateurs et convoyeurs.
- Le glissement est la différence de vitesse entre le champ statorique et le rotor ; typiquement quelques % en régime nominal sur les grandes puissances.
- Les moteurs synchrones tournent à la même vitesse que le champ tournant et offrent une vitesse parfaitement stable, au prix d'un démarrage qui nécessite un variateur.
- Un variateur de fréquence (VFD) permet de régler en continu la vitesse d'un moteur AC en modifiant la fréquence de l'alimentation, avec des économies d'énergie significatives sur les charges à couple variable.
- Sur réseau 50 Hz, la vitesse de synchronisme d'un moteur à 2 pôles atteint 3 000 tr/min, celle d'un moteur à 4 pôles 1 500 tr/min.
Un moteur à courant alternatif transforme l'énergie électrique du réseau en rotation mécanique. Ce principe de conversion électromécanique s'appuie sur l'interaction entre un champ magnétique produit par le stator et un rotor mis en mouvement. Deux grandes familles se partagent le marché industriel : les moteurs asynchrones, entraînés par induction, et les moteurs synchrones, dont le rotor tourne exactement à la cadence du champ. Cet article détaille les composants, les mécanismes physiques, les modes de contrôle et les repères concrets pour choisir la bonne solution selon la charge à entraîner.
Obtenez un devis pour un moteur à courant alternat
Quels sont les composants d'un moteur à courant alternatif ?
Stator, enroulements et champ magnétique produit
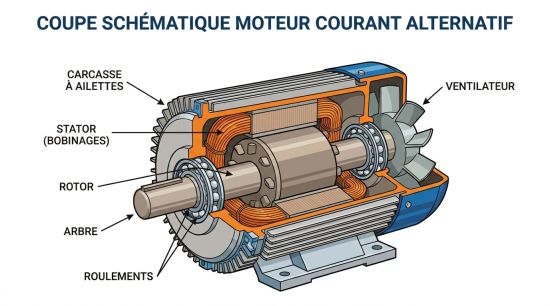
Le stator est la partie fixe du moteur. Il est constitué d'un noyau en tôles d'acier au silicium empilées, percées d'encoches dans lesquelles on loge les enroulements en cuivre. Ces tôles fines réduisent les pertes par courants de Foucault et améliorent les performances magnétiques. En alimentation triphasée, les trois enroulements sont décalés de 120° dans l'espace. Alimentés par trois courants déphasés de 120° dans le temps, ils produisent un champ magnétique tournant continu, moteur de toute la conversion d'énergie.
Rotor, arbre et roulements dans la partie tournante
Le rotor est la partie mobile logée à l'intérieur du stator, séparée de lui par un entrefer très faible. Il est solidaire d'un arbre qui transmet le couple mécanique à la charge. Deux roulements maintiennent l'arbre centré et absorbent les efforts radiaux et axiaux. Ces roulements concentrent une grande partie des interventions de maintenance préventive sur les moteurs industriels, notamment sur les convoyeurs et les ventilateurs soumis à des charges radiales élevées.
Carcasse, refroidissement et protection d'enveloppe
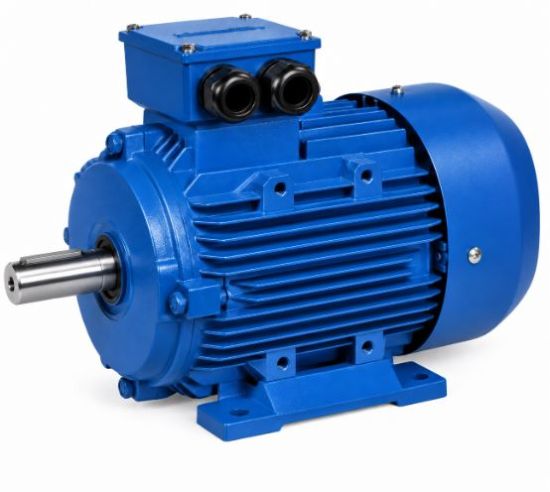
La carcasse en fonte ou en acier moulé assure la rigidité mécanique et sert de dissipateur thermique. Un ventilateur solidaire de l'arbre ou indépendant évacue la chaleur produite par les pertes dans les enroulements et le circuit magnétique. Les enveloppes suivent une classification normalisée. Le type ODP (Drip-proof, ouvert protégé) convient aux locaux ventilés sans poussière. Le type TEFC (Totally Enclosed Fan Cooled, totalement fermé à ventilation externe) est adapté aux environnements industriels poussiéreux, humides ou avec projections, comme les ateliers de production alimentaire ou les zones de broyage.
Vous êtes fournisseur de moteur à courant alternatif ?
Recevez des demandes de devis qualifiées de pros en recherche active.
Des milliers de demandes chaque mois. Zéro prospection à froid.
Recevoir des leads

Comment le champ magnétique tournant crée-t-il le couple ?
Champ tournant triphasé et rôle de l'ordre des phases
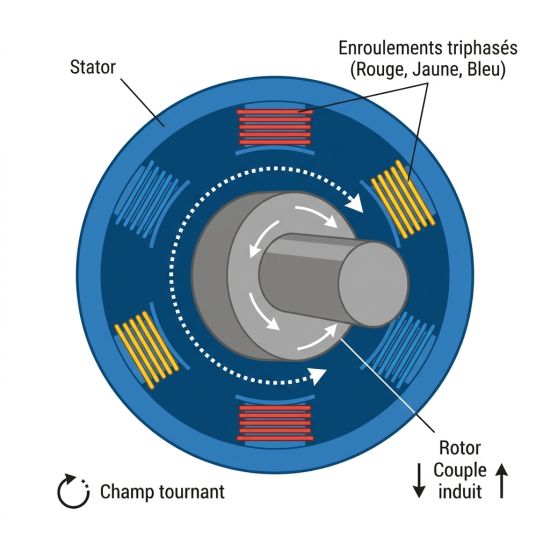
Lorsque les trois enroulements statoriques sont alimentés par un réseau triphasé, leurs champs magnétiques individuels se combinent pour former un champ résultant unique qui tourne à vitesse constante dans l'entrefer. Cette rotation du champ n'implique aucun mouvement mécanique du stator. Le sens de rotation dépend directement de l'ordre dans lequel les trois phases arrivent sur les bornes du moteur. Inverser deux phases inverse immédiatement le sens du champ, et donc le sens de rotation du rotor : c'est le principe utilisé en industrie pour inverser un convoyeur ou un treuil.
Couple électromagnétique et conversion en rotation utile
Le champ tournant interagit avec le rotor et y induit des forces électromagnétiques. Ces forces créent un couple qui entraîne l'arbre et la charge mécanique. La relation entre puissance, couple et vitesse est directe : C = (P × 9 550) / n, où C est le couple en N·m, P la puissance en watts et n la vitesse en tr/min. Sur une pompe centrifuge, par exemple, ce couple doit vaincre la résistance hydraulique à chaque démarrage avant d'atteindre le régime permanent.
Comment fonctionne un moteur asynchrone à induction ?
Courants induits dans le rotor et production de couple
Dans un moteur asynchrone, le rotor ne reçoit aucune alimentation électrique directe. Le champ tournant statorique traverse le rotor et y induit des courants par le principe de l'induction électromagnétique, similaire au fonctionnement d'un transformateur. Ces courants rotoriques créent leur propre champ magnétique, qui interagit avec le champ statorique pour produire le couple moteur. Plus le rotor "retarde" par rapport au champ, plus les courants induits sont intenses et plus le couple disponible est élevé.
Vitesse de synchronisme, pôles et glissement
La vitesse à laquelle tourne le champ statorique, appelée vitesse de synchronisme, se calcule par la formule :
ns = (60 × f) / p
où f est la fréquence du réseau en Hz et p le nombre de paires de pôles. Sur un réseau 50 Hz, un moteur à 1 paire de pôles (2 pôles) a une vitesse de synchronisme de 3 000 tr/min, un moteur à 2 paires (4 pôles) de 1 500 tr/min, et un moteur à 3 paires (6 pôles) de 1 000 tr/min.
Le rotor ne peut jamais atteindre cette vitesse : si le rotor tournait à la même vitesse que le champ, il n'y aurait plus de variation de flux, donc plus de courant induit et plus de couple. Cet écart de vitesse s'appelle le glissement :
s = (ns − n) / ns
Le glissement augmente avec la charge. Typiquement, il représente quelques % en régime nominal sur les moteurs de grande puissance, et peut atteindre 10 à 15 % sur de petites puissances.
ns = (60 × f) / p
où f est la fréquence du réseau en Hz et p le nombre de paires de pôles. Sur un réseau 50 Hz, un moteur à 1 paire de pôles (2 pôles) a une vitesse de synchronisme de 3 000 tr/min, un moteur à 2 paires (4 pôles) de 1 500 tr/min, et un moteur à 3 paires (6 pôles) de 1 000 tr/min.
Le rotor ne peut jamais atteindre cette vitesse : si le rotor tournait à la même vitesse que le champ, il n'y aurait plus de variation de flux, donc plus de courant induit et plus de couple. Cet écart de vitesse s'appelle le glissement :
s = (ns − n) / ns
Le glissement augmente avec la charge. Typiquement, il représente quelques % en régime nominal sur les moteurs de grande puissance, et peut atteindre 10 à 15 % sur de petites puissances.
Monophasé vs triphasé et démarrage au condensateur
En alimentation triphasée, le champ tournant se crée naturellement par le déphasage de 120° entre les trois phases. En monophasé, un seul enroulement ne suffit pas à produire un champ tournant : il crée un champ alternatif stationnaire. Pour démarrer, le moteur monophasé utilise un enroulement auxiliaire décalé dans l'espace, associé à un condensateur qui crée artificiellement un déphasage entre les deux enroulements et amorce ainsi la rotation. Le moteur triphasé est systématiquement privilégié pour les entraînements industriels continus dès que le réseau le permet, car il offre un couple de démarrage plus élevé, une puissance volumique supérieure et une maintenance plus simple.
Rotor cage d'écureuil ou bobiné et impacts au démarrage
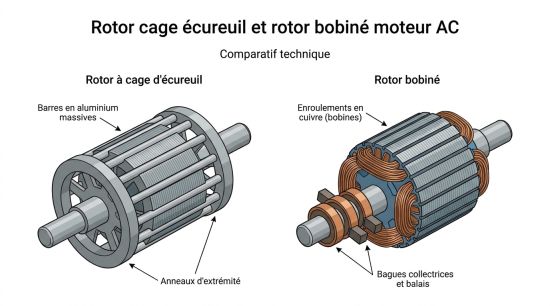
Le fonctionnement du moteur asynchrone varie selon la constitution de son rotor. Avec un rotor à cage d’écureuil, les courants induits circulent directement dans des barres conductrices court-circuitées, tandis qu’avec un rotor bobiné, ils circulent dans des enroulements accessibles par des bagues collectrices. Cette différence de conception agit notamment sur le courant absorbé et le couple développé au démarrage, comme le montre le tableau suivant.
| Critère | Rotor cage d'écureuil | Rotor bobiné |
|---|---|---|
| Construction | Barres aluminium ou cuivre court-circuitées par anneaux | Enroulements connectés à des bagues collectrices |
| Maintenance | Réduite, pas de bagues ni de balais | Balais et bagues à surveiller régulièrement |
| Réglage de couple | Non ajustable | Résistance externe possible via bagues |
| Courant d'appel au démarrage | 6 à 7 fois le courant nominal en démarrage direct | Réductible par résistances rotoriques |
| Usage courant | Pompes, ventilateurs, compresseurs, convoyeurs | Broyeurs, laminoirs, applications à démarrage lourd |
Quels sont les modes de démarrage en industrie ?
Au démarrage direct, un moteur asynchrone absorbe 6 à 7 fois son courant nominal. Ce pic crée des contraintes mécaniques sur les accouplements et perturbe le réseau électrique. Trois méthodes permettent d'y remédier :
| Méthode | Effet principal | Cas d'usage typique |
|---|---|---|
| Étoile-triangle | Réduit la tension au démarrage, limite le courant à environ un tiers | Charges démarrées à vide ou faible charge initiale |
| Démarreur progressif (soft starter) | Rampe de tension progressive, limitation du courant et des chocs | Pompes, compresseurs à démarrage fréquent |
| Variateur de fréquence (VFD) | Démarrage à fréquence nulle, courant environ 1,5 fois le nominal | Toute application nécessitant régulation de vitesse |
Le variateur de fréquence offre le contrôle le plus précis et génère les économies d'énergie les plus importantes sur les charges à couple variable.
Comment fonctionne un moteur synchrone en pratique ?
Rotor excité ou à aimants permanents et champ rotorique
Dans un moteur synchrone, le rotor est lui aussi porteur d'un champ magnétique permanent. Ce champ est produit soit par des aimants permanents (souvent en néodyme-fer-bore), soit par des bobines d'excitation alimentées en courant continu via des bagues collectrices. Le stator produit son champ tournant exactement comme dans un moteur asynchrone. Le champ rotorique "s'accroche" au champ statorique et suit sa rotation : le rotor tourne donc à la même vitesse que le champ, sans glissement. La vitesse est parfaitement constante tant que le couple de charge ne dépasse pas la capacité d'accrochage du moteur. En cas de surcharge brusque, le moteur peut décrocher, ce qui impose de le surveiller en environnement exigeant.
Variantes synchrones modernes pour l'industrie
Les moteurs synchrones se déclinent en plusieurs variantes adaptées à des contraintes différentes :
- Le PMSM (moteur synchrone à aimants permanents) offre un rendement élevé et une densité de couple importante. Il nécessite un variateur adapté et, selon la commande, un retour de position (codeur ou capteurs Hall).
- Le SynRM (moteur synchrone à réluctance) fonctionne sans aimants. Son rotor exploite la différence de réluctance magnétique selon les axes pour produire le couple. Plus robuste mécaniquement, il offre un rendement légèrement inférieur au PMSM mais convient bien aux applications industrielles continues.
- Le moteur synchrone à pôles saillants utilise un rotor bobiné et convient aux grandes puissances avec contrôle du facteur de puissance.
- Le moteur synchrone à rotor cylindrique s'adapte aux vitesses élevées et aux grands alternateurs industriels.
Quelles différences entre synchrone et asynchrone ?
| Critère | Moteur asynchrone | Moteur synchrone |
|---|---|---|
| Glissement | Présent, quelques % en nominal | Nul en régime établi |
| Vitesse | Légèrement variable selon charge | Rigoureusement constante |
| Démarrage | Direct ou étoile-triangle possible | Nécessite variateur ou cage de démarrage |
| Rendement | Bon, classes IE2 à IE4 courantes | Élevé, classes IE4 à IE5 atteignables |
| Maintenance | Simple, robuste | Aimants ou bagues selon variante |
| Coût | Plus faible | Plus élevé, surtout avec aimants |
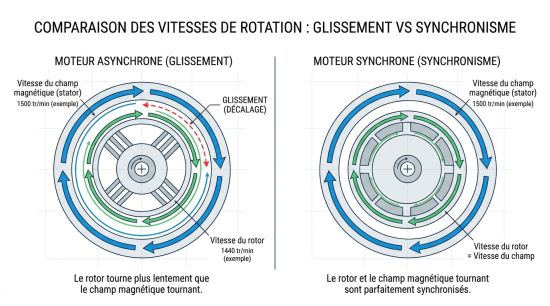
Les moteurs asynchrones restent le choix de référence pour les applications standard. Les moteurs synchrones se justifient quand la précision de vitesse, le rendement ou la compacité sont des critères décisifs.
Comment un variateur de fréquence contrôle-t-il la vitesse ?
Fréquence, tension et loi U/f pour garder le flux
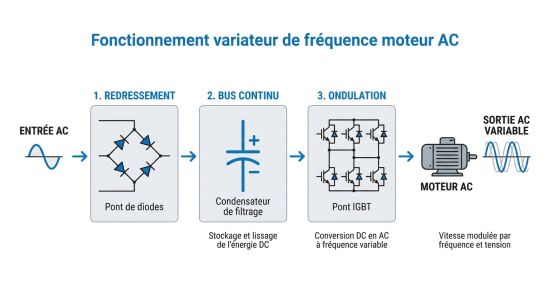
Un variateur de fréquence transforme d'abord l'alimentation AC du réseau en courant continu via un redresseur à diodes, stocke cette énergie dans des condensateurs sur un bus DC, puis la reconvertit en courant alternatif à fréquence et tension variables grâce à un onduleur à transistors IGBT piloté en PWM. Cette chaîne redresseur-bus DC-onduleur permet de fournir au moteur n'importe quelle fréquence entre quelques Hz et 100 Hz ou plus.
Pour conserver un flux magnétique constant dans le moteur et maintenir le couple disponible, le variateur applique la loi U/f : la tension augmente proportionnellement à la fréquence. À basse vitesse, la dissipation thermique du moteur diminue car le ventilateur intégré tourne moins vite ; une surveillance de la température est alors nécessaire pour éviter une surchauffe en régime prolongé à faible fréquence.
Pour conserver un flux magnétique constant dans le moteur et maintenir le couple disponible, le variateur applique la loi U/f : la tension augmente proportionnellement à la fréquence. À basse vitesse, la dissipation thermique du moteur diminue car le ventilateur intégré tourne moins vite ; une surveillance de la température est alors nécessaire pour éviter une surchauffe en régime prolongé à faible fréquence.
Quels usages industriels et critères de choix orienter ?
Pompes et ventilateurs : lois d'affinité et VFD
Sur les pompes et ventilateurs centrifuges, la puissance absorbée varie approximativement avec le cube de la vitesse. Réduire la vitesse à 80 % réduit la puissance consommée à environ 51 %. Remplacer une régulation par vanne ou registre par un variateur de fréquence représente donc un gain d'énergie concret et mesurable. La commande scalaire U/f suffit pour ces applications à couple quadratique.
Convoyeurs et broyeurs : couple de démarrage et rampes
Les convoyeurs à bande démarrent souvent en charge. Un démarrage direct provoquerait des chocs mécaniques sur les accouplements et des glissements de bande. Un variateur ou un démarreur progressif impose une rampe de vitesse contrôlée. Les broyeurs, dont le couple de démarrage est élevé, utilisent fréquemment un rotor bobiné ou un moteur couplé à un variateur en commande vectorielle pour maintenir un couple maximal dès le démarrage.
Compresseurs : stabilité de vitesse et rendement global
Les compresseurs à vis fonctionnent bien à vitesse variable pour adapter le débit à la demande réelle et éviter les marches à vide consommatrices. Un moteur synchrone à aimants permanents associé à un variateur peut se justifier sur des compresseurs industriels à fonctionnement continu, grâce à son rendement supérieur sur une large plage de charge.
Rendement, classes IE et pertes typiques
La norme IEC 60034-30 classe les moteurs AC en niveaux d'efficacité énergétique : IE1 (standard), IE2 (haut rendement), IE3 (premium), IE4 (super premium) et IE5 (ultra-premium). Les pertes énergétiques se répartissent entre pertes Joule dans les enroulements statoriques et rotoriques, pertes fer dans les circuits magnétiques, pertes mécaniques par frottement aux roulements, et pertes liées au glissement pour les moteurs asynchrones. Réduire le glissement améliore directement le rendement de conversion électromécanique : c'est l'un des avantages concrets des moteurs synchrones sur les asynchrones à performance égale.
FAQ sur le fonctionnement d'un moteur AC
Quelle différence entre un moteur synchrone et un moteur asynchrone ?
Le moteur asynchrone fonctionne avec un glissement : son rotor tourne toujours un peu moins vite que le champ statorique, ce qui est indispensable à l'induction des courants rotoriques et donc au couple. Le moteur synchrone tourne exactement à la vitesse du champ, sans glissement. Il offre une vitesse plus stable et un rendement plus élevé, mais son démarrage nécessite un variateur de fréquence.
Qu'est-ce que le glissement d'un moteur asynchrone ?
Le glissement mesure l'écart relatif de vitesse entre le champ tournant statorique et le rotor, exprimé par s = (ns − n) / ns. Cet écart est indispensable : sans lui, le flux traversant le rotor ne varie plus, les courants induits disparaissent et le couple devient nul. Le glissement augmente avec la charge appliquée sur l'arbre.
Comment calculer la vitesse d'un moteur à courant alternatif ?
La vitesse de synchronisme se calcule par ns = (60 × f) / p, où f est la fréquence d'alimentation en Hz et p le nombre de paires de pôles. Sur un réseau 50 Hz, un moteur à 2 paires de pôles tourne à 1 500 tr/min au synchronisme. La vitesse réelle d'un moteur asynchrone est légèrement inférieure en raison du glissement.
À quoi sert un variateur de fréquence sur un moteur AC ?
Un variateur de fréquence modifie la fréquence et la tension d'alimentation pour contrôler la vitesse du moteur en continu, sans modifier sa construction. Il réduit le courant de démarrage à environ 1,5 fois le courant nominal contre 6 à 7 fois en démarrage direct. Sur les pompes et ventilateurs, il génère des économies d'énergie significatives grâce aux lois d'affinité hydraulique.
Pourquoi un moteur monophasé a-t-il besoin d'un condensateur ?
Un enroulement monophasé seul produit un champ magnétique alternatif stationnaire, incapable de créer un couple de démarrage. Le condensateur, associé à un enroulement auxiliaire décalé de 90° dans l'espace, crée un déphasage artificiel entre deux courants et génère ainsi un champ tournant qui amorce la rotation. Sans ce dispositif, le moteur reste immobile au démarrage même si l'alimentation est active.
Quand choisir un moteur synchrone plutôt qu'un moteur asynchrone ?
Un moteur synchrone se justifie lorsque la stabilité de vitesse est critique, lorsque le rendement sur l'ensemble de la plage de charge est prioritaire, ou lorsque la compacité de l'installation est contrainte. Les compresseurs industriels à fonctionnement continu et les applications de positionnement précis constituent des cas d'usage typiques. Un variateur de fréquence compatible reste nécessaire pour le démarrage et le contrôle de vitesse.
Nos moteurs à courant alternatif les plus populaires sur hellopro.fr


 Moteur multifixations 10W 230V - en boite individuelle
Prix sur demande
Envoyer un message


Prix sur demande
Envoyer un message
 Moteur electrique elco 1bt 25-30-1v no-xnw
108.6 € HT
Envoyer un message


